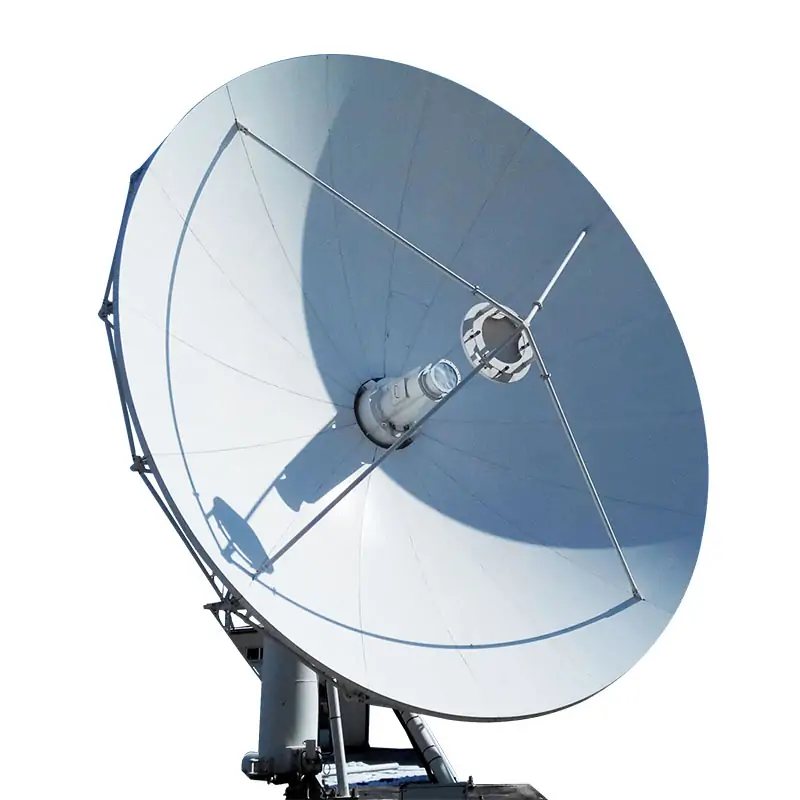
Калибровка контроллера антенны проверяет координатную основу, механическое положение, идентифицированный RF-максимум и повторяемость слежения. Позиционер не обязательно включает автоматический согласователь и измеритель мощности. Сначала определите корректируемую величину и независимую опору.
Уточнить тип контроллера
Контроллер азимута и угла места, управление фазированной решёткой и тюнер импеданса выполняют разные функции. Механическому позиционеру нужны приводы, энкодеры и пределы, а решётке — соответствие команд амплитудам и фазам каналов.
Запишите модели, прошивку, датчики и антенну. Четыре проверки ниже относятся прежде всего к направлению и слежению, а не к единой последовательности кнопок всех устройств.
1. Координаты, время и начало отсчёта
Согласуйте механическую базу, нуль энкодера и отображаемые углы. Истинный север, магнитный север и физическая отметка могут различаться. Укажите направление роста азимута и знак угла места.
Для спутникового слежения нужны положение станции, время и актуальные орбитальные данные. Поступление строк NMEA не гарантирует синхронизацию лучше 1 μs.
При такой необходимости отдельно проверяют PPS, задержки и временные характеристики приёмника. Точность времени не равна фазовой точности всех RF-каналов.
2. Положение и повторяемость
Согласно инструкции подтвердите направление оси и обратную связь небольшими контролируемыми перемещениями. Затем сравните результат с известным направлением.
Подойдите к одной точке с противоположных сторон, чтобы выявить люфт. Различайте команду, показание энкодера и независимо измеренную фактическую ориентацию.
Если команда и индикация опираются на один датчик, совпадение не подтверждает внешнюю точность. Допуск зависит от луча и разрешённой потери; 0,1° шага или ±2° не являются универсальными критериями.
3. Проверка по известному радиосигналу
Сначала идентифицируйте спутник или калибровочный источник. Исследуйте ограниченную область и контролируйте не только уровень, но захват, качество и ошибки.
Иначе можно сохранить соседний спутник или боковой лепесток вместо нужного направления. Размер шага и ожидание после движения должны соответствовать диаграмме и обновлению измерения.
RSSI −60 dBm не является общим порогом всех систем. Без сведений о шкале, полосе и сигнале нельзя переносить такое число между устройствами.
КСВН измеряет отражение в порту, а не механическое направление. Хорошее согласование и правильное наведение проверяются раздельно.
4. Слежение, ограничения и перезапуск
Оцените ошибки и скорости в рабочем секторе. Программные границы должны учитывать упоры и скручивание кабеля; аппаратные концевики и остановку проверяют по процедуре оборудования.
После перезапуска подтвердите начало отсчёта и сохранение поправок. Проверьте предусмотренное поведение при потере датчика или сигнала слежения. Таблица должна иметь версию, дату и область применения.
Мощность и фаза — отдельные проверки
Увеличение RF-мощности с 10 до 20 W добавляет около 3,01 dB при прочих равных. Это не автоматическое изменение приёма с −75 до −65 dBm, которому соответствуют 10 dB.
Питание двигателя не равно мощности RF-передатчика. Для решётки характеризуют комплексный ответ по каналам, состояниям, частотам и температурам; единственное сообщение GPS не устраняет все ошибки.
Полное время процедуры зависит от состава оборудования и диапазона условий. Обещание завершить любую калибровку за три минуты не следует из наличия автоматического алгоритма.
Протокол
| Раздел | Сведения |
|---|---|
| Опора | Место, время, углы и внешний эталон. |
| Условия | Оборудование, нагрузка, погода и сигнал. |
| Ошибка | Команда, измерение и направление подхода. |
| Поправка | Версия, пределы и остаток. |
| Валидация | Независимые направления и повторения. |
Основы диаграммы направленности и суммирования полей решётки помогают читать результаты. Подключения и движение определяются документацией конкретного контроллера.