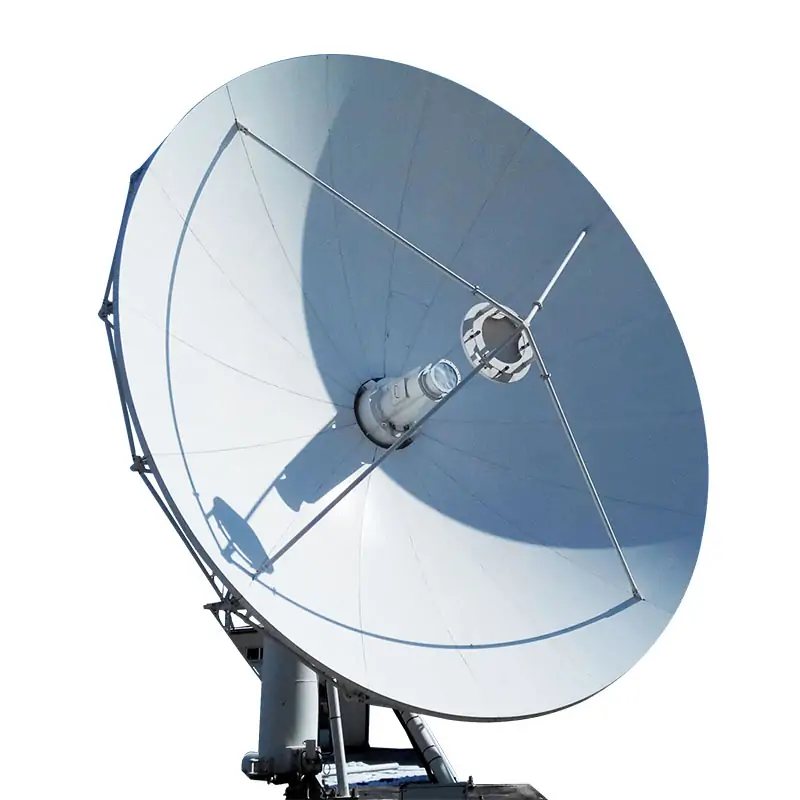
La calibrazione del controller verifica coordinate, posizione meccanica, massimo RF identificato e ripetibilità dell’inseguimento. Un posizionatore non include necessariamente accordatore automatico e misuratore di potenza. Definisci prima la grandezza corretta e il riferimento indipendente.
Identificare il controller
Controllo di azimut ed elevazione, comando di array e accordo d’impedenza svolgono funzioni diverse. Il posizionatore meccanico usa azionamenti, encoder e limiti; l’array richiede corrispondenza tra comandi e ampiezze e fasi dei canali.
Registra modello, firmware, sensori e antenna. Le quattro verifiche seguenti riguardano soprattutto direzione e inseguimento, non una sequenza identica di pulsanti per tutti gli apparecchi.
1. Coordinate, tempo e origine
Allinea riferimento meccanico, zero dell’encoder e angoli visualizzati. Nord geografico, nord magnetico e tacca fisica possono differire. Specifica verso crescente dell’azimut e segno dell’elevazione.
L’inseguimento satellitare richiede posizione della stazione, tempo e dati orbitali aggiornati. Ricevere stringhe NMEA non garantisce sincronizzazione migliore di 1 μs.
Quando serve tale requisito, verifica separatamente PPS, ritardi e prestazioni temporali del ricevitore. Precisione del tempo non significa precisione di fase di tutti i canali RF.
2. Posizione e ripetibilità
Secondo il manuale, conferma direzione dell’asse e retroazione mediante piccoli spostamenti controllati. Confronta poi il risultato con una direzione nota.
Raggiungi lo stesso punto dai due sensi per identificare il gioco. Distingui comando, lettura dell’encoder e orientamento reale misurato indipendentemente.
Se comando e indicazione usano lo stesso sensore, il loro accordo non prova l’accuratezza esterna. La tolleranza dipende da fascio e perdita consentita: un passo di 0,1° o ±2° non sono criteri universali.
3. Verifica con un segnale noto
Identifica prima satellite o sorgente di calibrazione. Esplora un’area limitata e controlla aggancio, qualità ed errori oltre al livello.
Altrimenti potresti memorizzare un satellite vicino o un lobo laterale. Passo e attesa dopo il movimento devono corrispondere al diagramma e all’aggiornamento della misura.
RSSI −60 dBm non è la soglia di ogni sistema. Senza scala, banda e segnale non puoi trasferire quel valore da uno strumento all’altro.
Il ROS misura la riflessione alla porta, non la direzione meccanica. Buon adattamento e puntamento corretto si verificano separatamente.
4. Inseguimento, limiti e riavvio
Valuta errori e velocità nel settore operativo. I limiti software devono considerare arresti e torsione dei cavi; finecorsa hardware e arresto si verificano secondo la procedura dell’apparecchio.
Dopo il riavvio conferma origine e conservazione delle correzioni. Controlla il comportamento previsto in caso di perdita del sensore o del segnale. La tabella di correzione deve avere versione, data e campo di validità.
Potenza e fase richiedono prove distinte
Passare da 10 a 20 W RF aggiunge circa 3,01 dB a parità del resto. Non implica passare automaticamente da −75 a −65 dBm in ricezione, una differenza di 10 dB.
L’alimentazione del motore non è la potenza del trasmettitore. Per un array si caratterizza la risposta complessa per canali, stati, frequenze e temperature. Un solo messaggio GPS non elimina tutti gli errori.
La durata completa dipende dall’hardware e dall’intervallo delle condizioni. La presenza di un algoritmo automatico non dimostra che ogni calibrazione finisca in tre minuti.
Verbale di verifica
| Gruppo | Informazioni |
|---|---|
| Riferimento | Luogo, tempo, angoli e riferimento esterno. |
| Condizioni | Apparecchi, carico, ambiente e segnale. |
| Errore | Comando, misura e verso di approccio. |
| Correzione | Versione, limiti e residuo. |
| Validazione | Direzioni indipendenti e ripetizioni. |
I principi di diagramma di radiazione e somma dei campi d’array aiutano l’interpretazione. Collegamenti e movimento dipendono dalla documentazione del controller specifico.