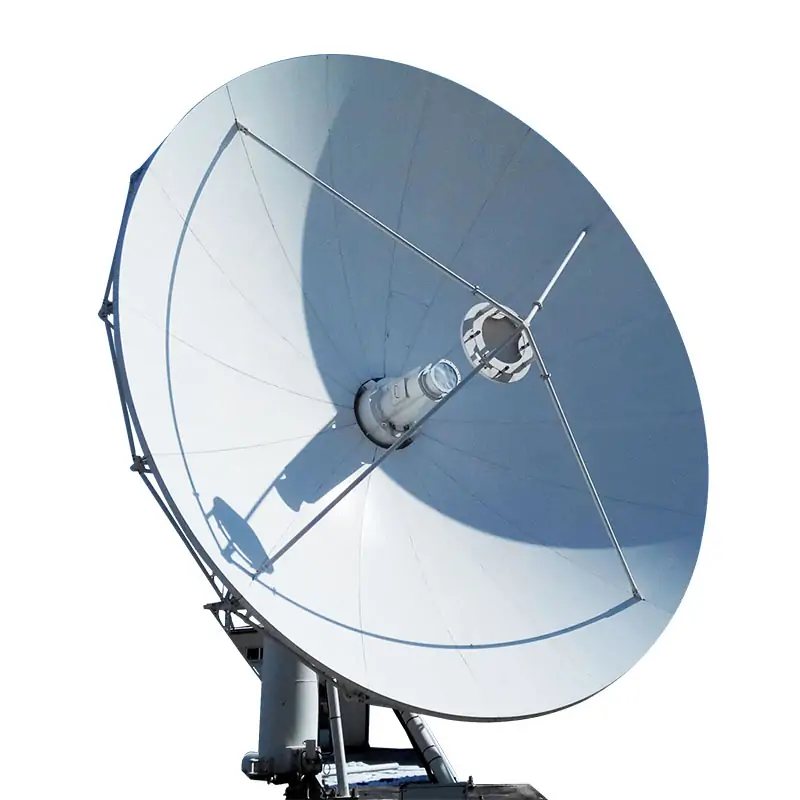
안테나 컨트롤러 교정은 좌표 기준, 기계 위치, RF 피크와 추적 반복성을 실제 장비에 맞춰 확인하는 작업입니다. 지향 제어기가 자동 정합기나 RF 전력계까지 모두 포함한다고 가정하지 않습니다. 보정 대상과 측정 기준을 먼저 구분합니다.
무엇을 제어하는 장비인지 확인
방위각·고각 위치 제어기, 위상 배열 빔 제어기와 안테나 튜너는 다릅니다. 기계적 지향기에는 모터, 엔코더와 이동 한계가 중요하고, 위상 배열에는 채널별 위상·진폭과 코드 대응이 중요합니다.
모델, 펌웨어, 안테나와 센서 구성을 기록합니다. 아래 네 검사는 특히 지향·추적계의 검증에 해당하며 모든 장치의 공통 버튼 순서는 아닙니다.
1. 좌표·시간·기준점 교정
기계 원점, 엔코더 영점과 화면 각도를 맞춥니다. 진북, 자북과 기계 표시가 다를 수 있으므로 사용한 기준을 남깁니다. 방위각의 증가 방향과 고각 부호도 확인합니다.
위성 추적에는 위치, 시간과 최신 궤도 정보가 필요합니다. NMEA 문자열이 들어온다는 사실만으로 1 μs 이하의 시간 동기 정확도가 보장되지는 않습니다. PPS, 지연 보정과 수신기의 실제 시간 사양을 별도로 확인합니다.
2. 위치와 반복성 확인
제조사 절차에 따라 제한된 작은 움직임으로 축 방향과 피드백을 확인한 뒤, 정한 기준 방향과 비교합니다. 서로 반대 방향에서 같은 지점에 접근해 백래시를 관찰합니다.
명령값, 엔코더값과 독립 측정한 실제 방향을 구분합니다. 같은 센서가 명령과 표시 모두의 기준이면 두 값의 일치만으로 외부 방향 정확도를 증명할 수 없습니다.
허용오차는 빔폭과 허용 지향 손실에 따릅니다. 모든 장비에 0.1° 이동 단위나 ±2° 합격 기준을 적용하지 않습니다.
3. 식별된 RF 신호로 피크 검증
목표 위성이나 교정원을 먼저 식별하고 좁은 영역에서 방향을 조정합니다. 강도뿐 아니라 수신 로크, 품질과 오류를 확인합니다. 다른 위성 또는 부엽의 피크를 원하는 방향으로 잘못 저장하지 않습니다.
RSSI −60 dBm은 모든 장비의 공통 임계값이 아닙니다. 수신기 척도, 대역폭과 변조 조건을 고려합니다. 스캔 간격과 대기 시간도 실제 빔과 측정 갱신 속도에 맞춥니다.
VSWR은 포트 반사 지표이며 단독으로 기계 방향을 교정하지 못합니다. 좋은 정합과 올바른 위성 지향은 따로 확인해야 합니다.
4. 추적·제한·재시작 검증
운용 구간에서 추적 오차와 속도를 확인하고, 케이블 비틀림과 기계 한계에 맞는 소프트웨어 제한을 설정합니다. 하드웨어 한계 스위치와 정지 기능은 장치 절차대로 검증합니다.
재시작 후 기준점과 저장 보정이 유지되는지, 센서나 추적 신호가 끊겼을 때 어떻게 동작하는지 확인합니다. 보정표에는 적용 장비, 날짜와 버전을 붙입니다.
RF 전력과 위상 교정은 별도 항목
송신 전력을 10 W에서 20 W로 늘리면 다른 조건이 같을 때 약3.01 dB 증가합니다. −75 dBm이 자동으로 −65 dBm이 되는 10 dB 증가는 아닙니다. 모터 전원과 송신 RF 전력을 혼동하지 않습니다.
위상 배열에서는 채널과 코드별 복소 응답, 주파수 및 온도 범위를 정해 보정합니다. 하나의 GPS 시간 정보가 모든 RF 채널의 위상 오차를 제거하지는 않습니다.
교정 보고서
| 구분 | 기록 |
|---|---|
| 기준 | 위치, 시간, 각도 정의와 외부 기준. |
| 조건 | 장비, 부하, 날씨와 신호. |
| 오차 | 명령·실측 차이와 접근 방향. |
| 보정 | 버전, 적용 범위와 잔차. |
| 검증 | 독립 방향과 반복 시험. |
방사 패턴과 배열 합성의 원리를 참고하되 실제 접속과 이동 절차는 컨트롤러 문서를 따릅니다. 전체 교정이 항상 3분 안에 완료된다는 공통 성능은 없습니다.